
 fr
Actualités
Accueil / Actualités / Nouvelles de l'industrie / Comment construire des circuits de contrôle logique avec des relais : de la commutation de signal à l'entraînement du moteur


Relais , en tant que composants de commutation classiques à commande électrique, sont puissants car ils peuvent utiliser de petits signaux de courant pour contrôler la commutation et le basculement de charges de courant importantes et mettre en œuvre des fonctions logiques de base. Cette méthode de contrôle, basée sur des contacts physiques, présente des avantages en termes d'immunité au bruit, d'isolation électrique et de capacité de traitement de puissance, difficiles à remplacer pour les dispositifs à semi-conducteurs.
Bobine :
L'"entrée" du relais. Lorsqu'il est alimenté, il génère un champ magnétique qui entraîne le mécanisme mécanique.
Les paramètres clés sont la tension de la bobine (par exemple 5 V, 12 V, 24 V CC) et la résistance de la bobine, qui déterminent le courant de commande requis.
Contacts
La "sortie" et l'actionneur du relais. Les configurations peuvent être :
| Paramètre | Descriptif |
|---|---|
| Contacter l'évaluation | La tension et le courant (AC/DC peuvent différer) que les contacts peuvent commuter en toute sécurité. Un déclassement important est nécessaire pour les charges inductives telles que les moteurs. |
| Consommation électrique de la bobine | Détermine la conception du circuit de commande. |
| Temps de fonctionnement/libération | Dans la plage des millisecondes ; cela limite la fréquence de commutation maximale du relais. |
Les circuits suivants sont des circuits classiques utilisant des relais SPDT pour construire des portes logiques de base. Notez qu'il s'agit de "circuits équivalents" implémentant des fonctions logiques, et non de circuits intégrés numériques modernes.
Objectif : L'état de sortie est toujours l'opposé de l'état d'entrée.
Analyse des circuits :
Lorsque l'entrée est FAIBLE, la bobine n'est pas alimentée, COM se connecte à Vcc via le contact NC et la sortie est ÉLEVÉE.
Lorsque l'entrée est ÉLEVÉE, la bobine est alimentée, COM se déconnecte de NC et se connecte à la borne NO (qui est flottante ou mise à la terre) et la sortie est FAIBLE.
Pratique de l'ingénierie :
Une diode Flyback est obligatoire ! Il est connecté en parallèle inverse aux bornes de la bobine (cathode à V ), pour absorber la force contre-électromotrice générée par la bobine lorsqu'elle est hors tension, empêchant ainsi les pointes de haute tension d'endommager le transistor de commande ou la broche d'E/S du microcontrôleur.
Objectif : La sortie est ÉLEVÉE si l’une des multiples entrées est ÉLEVÉE.
Analyse des circuits :
Les contacts normalement ouverts (NO) de deux (ou plus) relais sont connectés en parallèle.
Si une entrée est ÉLEVÉE, le contact NO correspondant se ferme, connectant Vcc à la sortie.
Scénario d'application :
Contrôle de démarrage multi-emplacements, par exemple, un appareil démarre si l'un des nombreux boutons « Démarrer » est enfoncé.
Objectif : La sortie est HIGH uniquement si toutes les entrées sont HIGH simultanément.
Analyse des circuits :
Les contacts normalement ouverts (NO) de deux (ou plus) relais sont connectés en série.
Ce n'est que lorsque toutes les entrées sont ÉLEVÉES que tous les contacts NO se ferment simultanément, formant un chemin complet de Vcc à la sortie.
Scénario d'application :
Le contrôle de verrouillage de sécurité, par exemple, les conditions « Porte de protection fermée » ET « Bouton de démarrage enfoncé » doivent être remplies pour que la machine démarre.
Il s’agit de l’une des applications les plus représentatives de la commutation logique à relais, à savoir la construction d’un circuit de commande en pont en H.
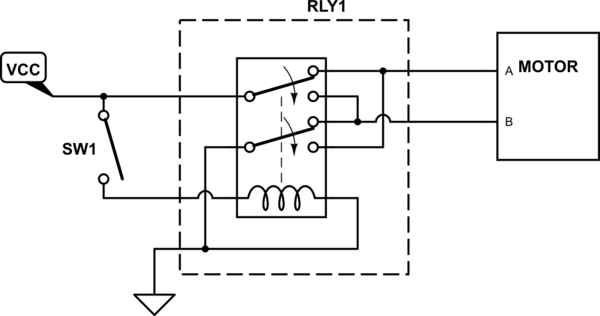
Principe de fonctionnement :
État de repos/par défaut : bobine hors tension, bornes du moteur A, B-, le moteur tourne dans un sens (par exemple, vers l'avant).
État activé : bobine sous tension, les deux jeux de contacts commutent simultanément, les bornes du moteur deviennent A-, B, la polarité du moteur s'inverse, tournant dans le sens opposé.
Avantages :
Circuit simple, peu de composants, faible coût.
Etant lié mécaniquement, il évite naturellement les risques de court-circuit de l'alimentation.
Inconvénient :
Ne peut atteindre que deux vitesses (pleine vitesse avant/arrière), ne peut pas fournir de contrôle de vitesse.
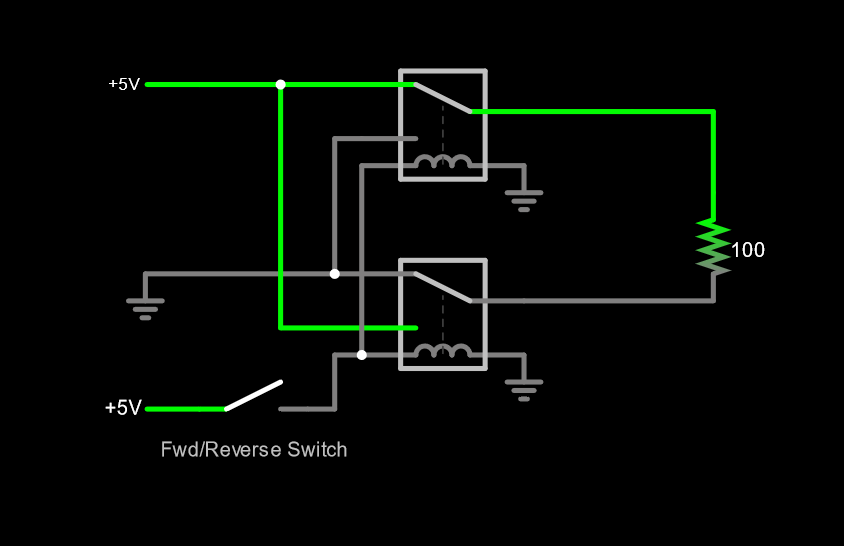
Principe de fonctionnement :
Forward : Seul le « Relais Forward » est excité.
Chemin actuel : Alimentation → Contact Relay1 → M → M- → Borne NC du Relay2 → Alimentation -.
Inverse : seul le « relais inverse » est alimenté.
Chemin actuel : Alimentation → Contact Relay2 → M- → M → Borne NC du Relay1 → Alimentation -.
Stop : les deux relais sont hors tension.
Avantages :
Haute flexibilité : Facile d'ajouter un état "Stop".
Verrouillage facile à mettre en œuvre : garantit dans la logique de contrôle que les deux relais ne peuvent pas être alimentés simultanément, évitant ainsi un court-circuit de l'alimentation.
Inconvénient :
Nécessite une logique de verrouillage supplémentaire (il peut s'agir de contacteurs verrouillés mécaniquement ou d'un verrouillage logique électrique dans le circuit).
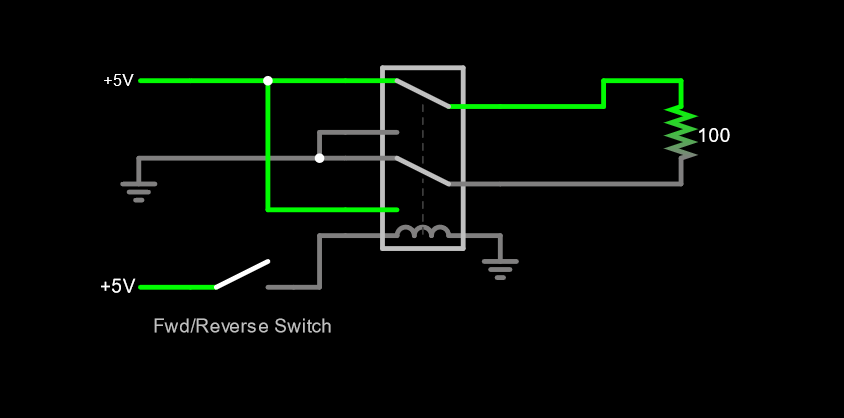
Ce diagramme montre comment l'entrée utilisateur (commutateur Fwd/Rev) est intégrée dans la logique de contrôle. Différentes positions du commutateur fournissent différents chemins de courant pour les bobines du relais, déterminant ainsi l'état du moteur.
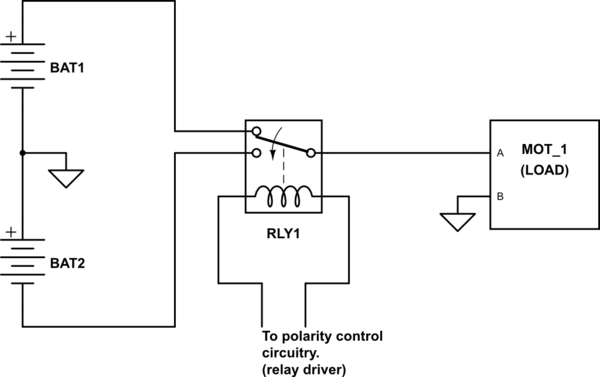
Ce diagramme met l'accent sur l'intégrité du système :
Section de puissance : BAT1/BAT2 (source d'alimentation), MOT_1 (charge), RLY1 (actionneur).
Section de contrôle : "Circuit de contrôle de polarité" (Circuit pilote de relais). Cette partie peut être construite à l’aide de transistors, de microcontrôleurs, de puces logiques, etc., et sert de cerveau de contrôle intelligent.
Pour transformer un circuit schématique en un produit stable et fiable, les détails techniques suivants doivent être pris en compte :
Les broches d'E/S du microcontrôleur ont une capacité de lecteur limitée ; un transistor ou un MOSFET doit être utilisé comme interrupteur pour piloter la bobine du relais.
Calculez la résistance de base requise pour garantir que le transistor sature et fournit un courant de bobine suffisant.
Lors de la rupture de charges inductives telles que des moteurs, un arc intense se produit entre les contacts, les érodant et raccourcissant leur durée de vie.
Circuit RC Snubber : connectez une résistance et un condensateur en série, puis en parallèle entre les contacts. Cela absorbe efficacement l’énergie et supprime les arcs.
Varistance à oxyde métallique (MOV) : connectez-vous entre les contacts pour absorber les surtensions.
Dans la solution à double relais, il est absolument essentiel de s'assurer que les relais avant et arrière ne s'activent jamais simultanément, car cela provoquerait un court-circuit direct entre les bornes d'alimentation avec des conséquences désastreuses.
Méthode 1 : Utiliser des contacteurs verrouillés mécaniquement, où l’un étant engagé empêche physiquement l’autre de s’engager.
Méthode 2 : Concevoir un verrouillage électrique au niveau du circuit de commande, par exemple en câblant le contact NC d'un relais en série avec la bobine de l'autre relais.
Indication d'état et diagnostics
Mettez en parallèle un indicateur LED sur la bobine du relais pour afficher visuellement l'état actuel.
Incluez un fusible ou un fusible réarmable PTC dans la boucle de contrôle pour la protection contre les surintensités.
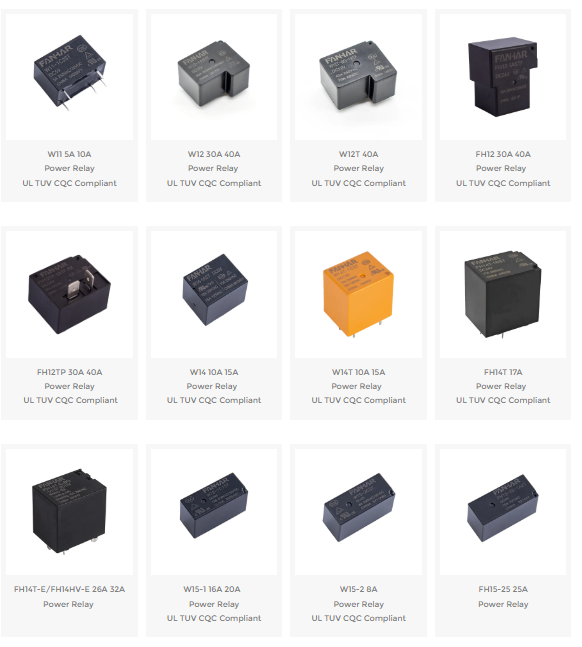
FANHAR Electronics offre des performances élevées relais de puissance conçu pour les maisons intelligentes d’aujourd’hui, le contrôle industriel, les nouveaux systèmes énergétiques et d’autres applications exigeantes. Avec 30 séries et des centaines de spécifications, notre gamme offre une combinaison optimale de capacité de commutation, d'efficacité énergétique et de fiabilité.
Lorsque la bobine est hors tension, son inductance génère une pointe de tension inverse (contre-EMF). La diode flyback fournit un chemin de circulation sûr pour le courant de bobine, fixant la pointe et protégeant le transistor, la broche du MCU ou tout autre circuit de commande.
COM est le terminal commun. NC (normalement fermé) est connecté à COM lorsque la bobine est hors tension. NO (normalement ouvert) est déconnecté de COM lorsque la bobine est hors tension et se connecte à COM lorsque la bobine est sous tension. Un relais SPDT commute COM entre NC et NO.
Connectez les contacts NO de deux ou plusieurs relais en parallèle. Si un relais est excité, la sortie est connectée à Vcc. ET : connecter les contacts NO en série. Ce n'est que lorsque tous les relais sont excités que le chemin de Vcc à la sortie se ferme.
Généralement non. Les relais électromécaniques ont des temps de fonctionnement/libération en millisecondes et une durée de vie mécanique/électrique limitée, ce qui les rend inadaptés au PWM haute fréquence. Utilisez des MOSFET, des IGBT ou des relais statiques pour le contrôle de vitesse PWM.
Choisissez un relais électromécanique pour une isolation élevée, une capacité de puissance élevée, un faible coût et une logique simple, en particulier lorsque la vitesse de commutation n'est pas critique. Choisissez un relais statique pour une fréquence de commutation élevée, une longue durée de vie et l'absence de pièces mobiles, mais tenez compte du courant de fuite, de la dissipation thermique et du coût.
Si vous avez des questions, veuillez remplir le formulaire de contact en bas de page et contactez-nous.
 Relais de nouvelle énergie FH20 32A Conforme UL TUV CQC
 Relais de nouvelle énergie FH20T 43A, conforme aux normes UL TUV CQC
 Relais de nouvelle énergie FH12G 60A Conforme UL TUV CQC
 Relais de signal FH13/W13 1A Conforme TUV
 Relais de signal FH32 1A 2A Conforme UL TUV CQC
 Relais de verrouillage FH29LA 120A conforme CQC

 Previous
